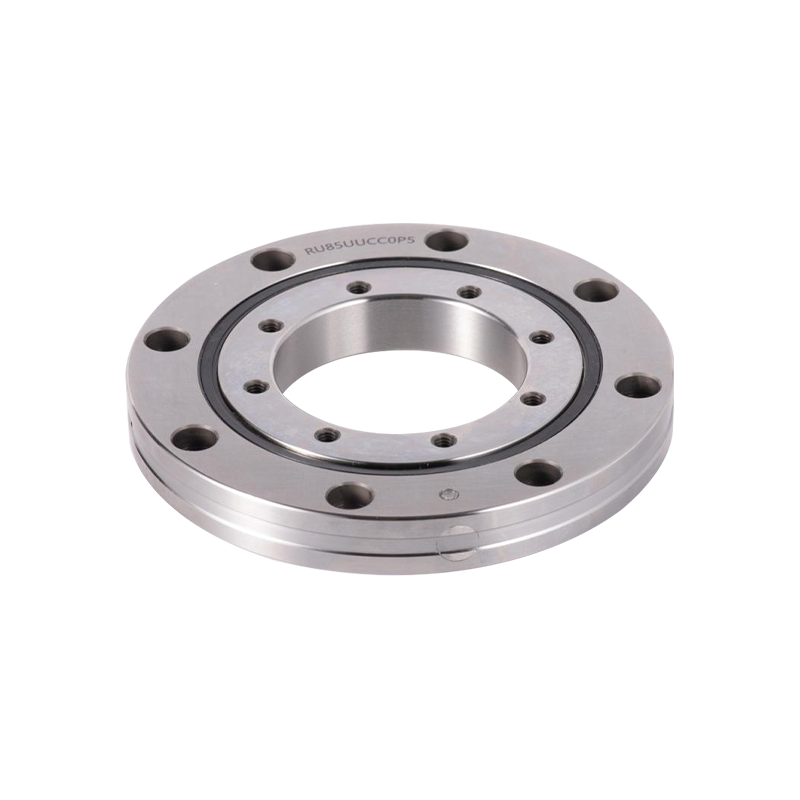
Robotled fungerer under en unik kombination af begrænsninger. De skal være lette, men alligevel stive nok til at modstå afbøjning under belastning. De skal rotere med mikron-niveau præcision, men alligevel overleve tusindvis af cyklusser om dagen. Og de skal håndtere radiale, aksiale og momentbelastninger samtidigt, ofte inden for et fodaftryk, der ikke er større end et par centimeter. Det er her RB2508 leje kommer ind i billedet.
Som et tyndt krydset rulleleje, der måler 25 mm boring, 41 mm ydre diameter og kun 8 mm bredde, er RB2508 konstrueret til præcis denne form for applikationer med høj tæthed og høj indsats. Det er ikke blot en komponent; det er en designbeslutning, der påvirker robottens repeterbarhed, termiske adfærd og vedligeholdelsesinterval. Denne artikel undersøger den tekniske begrundelse bag RB2508, dens strukturelle fordele, udvælgelseskriterier, og hvordan man evaluerer den til robotarm-integration.
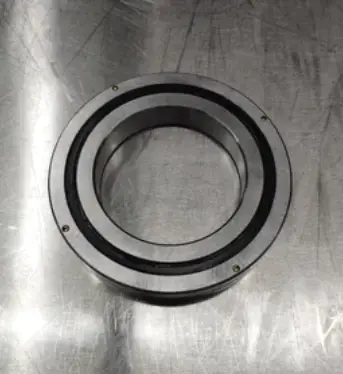
I robotled er lejet ikke en passiv del. Det definerer stivhedskæden og påvirker direkte den absolutte positioneringsnøjagtighed.
Traditionelle robotled er ofte afhængige af en kombination af dybe sporkuglelejer, vinkelkontaktpar eller koniske rullelejer. Hver af disse håndterer en begrænset belastningsretning godt, men de kræver omhyggelig forspændingsjustering og bruger mere aksial plads. RB2508 tager en anden vej.
I et krydset rulleleje er cylindriske ruller arrangeret med 90 graders intervaller i en V-formet rille. Denne orientering tillader et enkelt leje at absorbere radiale belastninger, aksiale belastninger i begge retninger og vippemomentbelastninger samtidigt. For et robotled betyder dette et enklere husdesign, færre komponenter og en kortere aksial stak.
RB2508 bruger en delt ydre ring og en indvendig ring i ét stykke. Denne konfiguration er særligt velegnet, når den indre ringdrejningsnøjagtighed er kritisk, hvilket er almindeligt i robotsamlinger, hvor den indvendige ring forbindes med udgangsflangen eller harmonisk drev. Den opdelte ydre ring giver mulighed for justering af forspænding under montering, mens den integrerede indvendige ring bibeholder rundhed og stivhed.
Med en 25 mm boring og 8 mm bredde er RB2508 klassificeret som et tyndt sektionsleje. Tynde sektionslejer er tilbøjelige til at deformeres, hvis de håndteres eller installeres forkert, men når de understøttes korrekt, tilbyder de et fremragende forhold mellem stivhed og vægt. Det krydsede rullelayout kompenserer for den reducerede vægtykkelse ved at fordele belastningen over et større antal rulleelementer.
Inden RB2508 integreres i et robotled, bør ingeniører gennemgå dens kernedimensioner og belastningsklasser. Tabellen nedenfor opsummerer de væsentlige parametre.
| Parameter | Værdi |
|---|---|
| Boringsdiameter (d) | 25 mm |
| Udvendig diameter (D) | 41 mm |
| Bredde (B) | 8 mm |
| Rullestigningscirkeldiameter (dp) | 32 mm |
| Indvendig ringskulder (ds) | 28,5 mm |
| Ydre ringskulder (Dh) | 35,5 mm |
| Grundlæggende dynamisk belastningsværdi (C) | 3,63 kN |
| Grundlæggende statisk belastning (C0) | 3,83 kN |
| Vægt | Cirka 0,05 kg |
RB2508 er ofte specificeret med suffikser, der definerer forsegling, frigang og præcision. Almindelige kombinationer inkluderer:
For eksempel betegner RB2508UUCC0P5 et dobbeltforseglet, forspændt leje med P5-præcision. Valg af forkert frigang eller præcisionsgrad kan føre til overdreven friktion, varmeudvikling eller utilstrækkelig stivhed til robottens kontrolsløjfe.
Tyndsektionslejer er følsomme over for monteringsinduceret forvrængning. Hvis huset eller akselskulderen ikke er bearbejdet til den korrekte planhed og vinkelrethed, kan løbebanen deformeres, hvilket forårsager drejningsmoment og for tidlig træthed. Dette er ikke en defekt i lejet; det er et krav på systemniveau. Ingeniører bør verificere hustolerancer og overveje at bruge en kontrolleret monteringsprocedure.
RB2508 er meget udbredt i industrielle robotled, roterende akser og præcisionspositioneringstrin. Dens evne til at bære kombinerede belastninger i en kompakt konvolut gør den til en naturlig pasform til kollaborative robotter, SCARA-arme og sluteffektorer, hvor pladsen er en præmie.
I et robotled påvirker aksial og radial udløb direkte værktøjets midtpunkts nøjagtighed. Et krydset rulleleje med snævre tolerancer minimerer disse afvigelser, hvilket gør det muligt for controlleren at bevare repeterbarheden over millioner af cyklusser. Den forspændte CC0-variant vælges ofte af denne grund, da den fjerner indvendig spillerum og øger leddets effektive stivhed.
Robotled ser sjældent konstant belastning. De oplever hyppige starter, stop og ændringer i nyttelast. RB2508's rullende elementgeometri fordeler kontaktspænding over et større område end kuglelejer af tilsvarende størrelse, hvilket kan forlænge udmattelseslevetiden under oscillerende eller variable belastningsforhold. Mens nøjagtige levetidsberegninger afhænger af det specifikke belastningsspektrum, ligger den grundlæggende fordel i linjekontakten af cylindriske ruller kontra punktkontakt af kugler.
Typiske applikationer:
Prisen for RB2508 afhænger af flere faktorer: præcisionskvalitet (P5, P4, P2), frigang eller forspænding (C0, CC0), forseglingsmulighed (UU eller åben) og ordremængde. Fordi disse variabler påvirker både produktionsomkostninger og leveringstid, er en generisk prisliste sjældent nøjagtig.
For at modtage et meningsfuldt tilbud skal du forberede følgende oplysninger:
Leverandører med teknisk support kan også hjælpe med ikke-standard dimensioner, tilpasset forspænding og installationsvejledning. Når du vurderer en leverandør, så spørg, om de kan levere 3D-modeller, måltegninger og teknisk rådgivning til det specifikke fælles design.
Den grundlæggende dynamiske belastningsværdi (C) er 3,63 kN, og den grundlæggende statiske belastningsværdi (C0) er 3,83 kN.
Dimensionsmæssigt kan den udskiftes med andre 25x41x8 mm krydsede rullelejer. Præcisionsgrad, frigang og indvendigt design kan dog variere. Bekræft altid suffikskoden og ydeevnekravene før udskiftning.
Sørg for, at huset og skaftskuldrene er flade og vinkelrette. Undgå at tvinge lejet under monteringen, og følg den anbefalede tilspændingssekvens. For tynde lejer er monteringsforvrængning en almindelig årsag til nøjagtighedstab.
Mange leverandører tilbyder 3D STEP filer og 2D tegninger efter anmodning. Disse er nyttige til integration i robotledsdesign og til at verificere pasform før bestilling.
Produktkategorier
Kontakt os

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510- 88763239
+86-15371057968

Nr. 1, He Huan Road, Huai Dai Town, Binhu District, Wuxi City.
Klar at begynde?
Kontakt os

Nu!
UKL BEARING